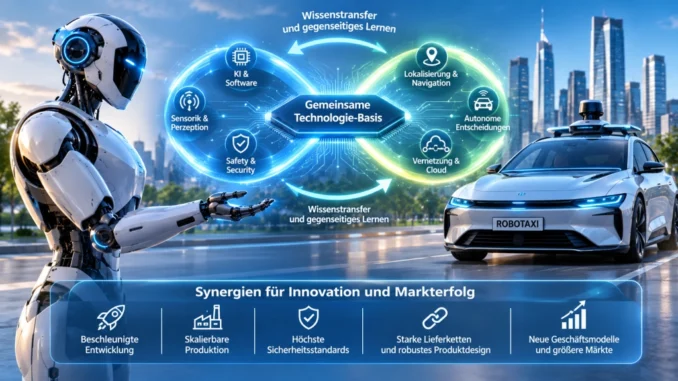
Von TTTech Auto gegründet, um Stakeholder der Automobilbranche zu vernetzen und Innovationen zu fördern, geht The Autonomous den nächsten Schritt: Als unabhängiger Verein erweitert die Plattform ihren Fokus auf die Robotik. Wo liegen die Schnittmengen dieser bislang getrennten Welten – und welches Know-how und Strukturen lassen sich wechselseitig nutzen, um Synergien zu heben und die europäische Wettbewerbsfähigkeit zu sichern? Ein Blick auf die Kernaussagen der Vortragenden in Wien.
Autonome Fahrzeuge und humanoide Roboter basieren auf derselben technologischen Grundidee: Maschinen nehmen ihre Umgebung wahr, interpretieren Informationen mithilfe künstlicher Intelligenz und führen eigenständig Handlungen aus. Entsprechend gibt es auch erhebliche technische Gemeinsamkeiten – von der Rechnerarchitektur über Sensorik und Vernetzung bis hin zur funktionalen Sicherheit. Gleichzeitig unterscheiden sich die Anforderungen an die Systeme grundlegend, sobald Roboter nicht nur navigieren, sondern direkt mit Menschen, Werkstücken und Werkzeugen interagieren.
Genau diese Schnittmenge war das Thema des „The Autonomous Main Event 2026” in Wien. Mehr als 600 registrierte Teilnehmende aus 327 Unternehmen mit Sitz in Europa, Israel, China, Japan, Südkorea und den USA diskutierten über die Entwicklung autonomer Systeme. Die von TTTech Auto (heute TrustMotion) gegründete Initiative The Autonomous erweitert als unabhängiger Verein ihren Fokus auf die Robotik. Das Ziel besteht darin, das über Jahrzehnte aufgebaute Know-how der Automobilindustrie auf neue Anwendungen zu übertragen und zu verhindern, dass zwar in Europa technologische Innovationen entstehen, die wirtschaftliche Skalierung jedoch anderswo stattfindet.
Vertrauen ist die Voraussetzung für Autonomie
Ein wiederkehrendes Motiv der Veranstaltung war das Vertrauen in autonome Systeme. Dabei geht es nicht nur um die Fähigkeit einer Maschine, eine Aufgabe korrekt auszuführen. Vielmehr ist entscheidend, dass ihr Verhalten auch unter schwierigen Bedingungen vorhersehbar bleibt und Risiken beherrschbar sind.
Lars Reger, CTO von NXP, brachte es auf den Punkt: „Das Wichtigste dabei ist, dass man seinen Geräten vertrauen muss, bevor man ihnen die Verantwortung übergibt.“ Dies gilt sowohl für ein Fahrzeug, das selbstständig am Straßenverkehr teilnimmt, als auch für einen Roboter, der sich in der Nähe von Menschen bewegt oder Werkstücke handhabt.
Ein fehlerhafter Softwareprozess bleibt nicht auf die digitale Ebene beschränkt, sondern kann eine unkontrollierte Fahrzeugbewegung, eine Kollision oder eine gefährliche Manipulation auslösen. Mit der zunehmenden Verlagerung von KI aus der Cloud in die Maschine – häufig als Physical AI oder physische KI bezeichnet – werden Echtzeitfähigkeit, funktionale Sicherheit und Datensicherheit deshalb zu zentralen Architekturmerkmalen.
Peter Schäfer, EVP und CSO Automotive bei Infineon, beschrieb die Herausforderung anhand eines Roboters, der einen Gegenstand festhält: „Wenn ich ihn einfach loslasse, richte ich unter Umständen mehr Schaden an.“ In diesem Zusammenhang bedeutet Sicherheit nicht nur, einen Fehler zu erkennen und das System abzuschalten. Es muss auch berücksichtigt werden, welche Handlung in einer konkreten Situation das geringste Risiko birgt.
Diese situative Betrachtung erweitert das klassische Sicherheitsverständnis. So kann beispielsweise das Abbremsen auf einer Autobahn gefährlicher sein als das kontrollierte Weiterfahren bis zu einer sicheren Halteposition. Bei einem humanoiden Roboter kann das Abschalten der Antriebe zum Verlust des Gleichgewichts und somit zu einer Gefährdung der Umgebung führen. Entsprechend betonte Arne Nordmann VP Technology & Innovation von Neuro Robotics, dass das Herunterfahren nicht in jeder Situation der sicherere Zustand sei. Unter Umständen müsse das System autonom bleiben, bis es einen sicheren Zustand erreicht habe.
Die Konsequenz lautet also: Autonomie erfordert nicht weniger, sondern eine differenziertere Kontrolle. Sicherheitsmechanismen müssen Fehler erkennen, Handlungsmöglichkeiten begrenzen und einen kontrollierten Übergang in einen sicheren Zustand ermöglichen.
„Die funktionale Sicherheit von letztem Jahr wird nicht die funktionale Sicherheit des nächsten Jahres sein.“
(Lars Reger, CTO von NXP) © The Autonomous
Für Reger steht fest: Auch im Automobilbereich muss und wird sich der Begriff der Sicherheit mit den technischen Möglichkeiten weiterentwickeln. Er sagte: „Die funktionale Sicherheit von letztem Jahr wird nicht die funktionale Sicherheit des nächsten Jahres sein. Stellen wir uns einen Reifenschaden vor, bei dem Luft aus dem Reifen entweicht. Bei einem Auto der Autonomiestufe 4 erwarte ich, dass es erkennt, wer darin sitzt und entsprechend reagiert und nicht auf der linken Spur der Autobahn anhält, wenn die Insassen Kinder sind.“
Entsprechend müssen KI-Agenten in diesem Szenario in der Lage sein, je nach Situation die Safety-Strategie zu wählen.
Ähnliche Elektronikarchitekturen, unterschiedliche Randbedingungen
Auf der Ebene der elektronischen Architektur gibt es viele Parallelen zwischen Fahrzeug und humanoidem Roboter. Beide benötigen Rechenleistung für Wahrnehmung und KI, Steuerungseinheiten für zeitkritische Funktionen, leistungsfähige Kommunikationsverbindungen sowie Mechanismen zur Überwachung sicherheitsrelevanter Prozesse.
Schäfer beschrieb eine Architektur, die aus einem KI-Rechner, einem Sicherheitskern und weiteren Computern besteht, die über Ethernet miteinander verbunden sind.
Diese Trennung ist wesentlich, da KI komplexe Umgebungen interpretieren und Handlungsoptionen ableiten kann. Sicherheitskritische Reaktionen müssen dagegen innerhalb definierter Zeitgrenzen erfolgen und dürfen nicht allein von einem probabilistischen KI-Modell abhängen. Eine übergeordnete, nachvollziehbare Sicherheitsarchitektur begrenzt deshalb, welche Entscheidungen ein KI-System treffen und welche Aktionen es auslösen darf.
Reger warnte davor, die gesamte funktionale Sicherheit einem intelligenten Agenten zu überlassen. Er plädierte für eine „deterministische Hülle” um das KI-System, die insbesondere vor schweren Unfällen schützt. Innerhalb dieser Grenzen könne die KI flexibel agieren. Damit wäre sichergestellt, dass die Entscheidungslogik der KI nicht zur alleinigen Instanz für sicherheitskritische Funktionen wird.
Die Architektur muss zudem mehrere Reaktionsebenen berücksichtigen. Reger verglich sie mit dem menschlichen Nervensystem: Ein kreatives, jedoch nicht durchgängig echtzeitfähiges „Großhirn“ wird durch schnellere und zuverlässigere Steuerungsmechanismen ergänzt. Auf technische Systeme übertragen bedeutet dies, komplexe Planung, deterministische Steuerung und schnelle Reflexe voneinander zu trennen und aufeinander abzustimmen.
Für die Robotik ist dieses Prinzip besonders relevant, da die Interaktion mit der Umgebung unmittelbare physische Folgen hat. Nordmann wies auf die Bedeutung von Latenzen hin. Während es bei einer textbasierten KI-Antwort kaum auffällt, ob sie nach 100 oder 300 Millisekunden eintrifft, kann dieselbe Verzögerung beim Greifen eines Objekts darüber entscheiden, ob der Roboter das Objekt erreicht oder mit ihm kollidiert.
Auch wenn sich die Steuerungsalgorithmen in den Branchen unterscheiden gibt es ein gemeinsames Prinzipien der Systemarchitektur: klare Zuständigkeiten, deterministische Reaktionspfade, überwachte KI-Funktionen und eine Sicherheitslogik, die über Hardware, Software und Algorithmen hinweg ausgelegt ist.
Der entscheidende Unterschied: ODD und der Funktionsumfang
Trotz ähnlicher Architektur unterscheiden sich die Einsatzbedingungen erheblich. Im Automobilbereich ist die zentrale Aufgabe vergleichsweise klar: Menschen oder Güter sollen sicher von A nach B transportiert werden. Das bedeutet jedoch nicht, dass autonomes Fahren einfach wäre. Der Verkehr umfasst zahlreiche seltene und schwer vorhersehbare Situationen. Dennoch lassen sich die Einsatzbereiche und Betriebsbedingungen eines Fahrzeugs durch eine Operational Design Domain (ODD) eingrenzen, beispielsweise hinsichtlich Straßenart, Geschwindigkeit, Wetter oder geografischem Gebiet.
Ein humanoider Roboter ist dagegen häufig als universell einsetzbare Maschine konzipiert. Er soll zwischen verschiedenen Aufgaben wechseln, diverse Gegenstände handhaben und sich in unterschiedlichen Umgebungen zurechtfinden können. Nordmann sprach von Tausenden oder Zehntausenden Aufgaben in unstrukturierten Umgebungen. Damit wird nicht nur die Wahrnehmung anspruchsvoller, sondern auch die Definition eines korrekten Ergebnisses schwieriger.
„Der Unterschied (zwischen Robotik und autonomen Fahrzeugen) liegt meiner Meinung nach vor allem in der Aufgabe. Ich möchte niemanden vor den Kopf stoßen, aber im Automobilbereich geht es hauptsächlich um eine einzige Aufgabe, nämlich Menschen oder Güter sicher von A nach B zu bringen. In der Robotik sprechen wir von Tausenden, Zehntausenden verschiedener Aufgaben in den unterschiedlichsten, unstrukturierten Umgebungen.“
(Arne Nordmann, VP Technology & Innovation, Neuro Robotics) © The Autonomous
Hinzu kommt die dreidimensionale und taktile Interaktion. Ein autonomes Fahrzeug soll Kollisionen grundsätzlich vermeiden. Ein Roboter muss dagegen bewusst Kontakt herstellen. Er greift, hebt, dreht, drückt oder führt Werkzeuge. Es ist nicht nur entscheidend, ein Objekt visuell zu erkennen, sondern auch seine Position, seine Eigenschaften und die Wirkung der ausgeübten Kraft zuverlässig einzuschätzen.
Diese Fähigkeit stellt hohe Anforderungen an die Sensorik, die Aktuatorik und die Regelung. So muss ein Roboter beispielsweise erkennen, ob er einen Gegenstand tatsächlich gegriffen hat, ob dieser verrutscht ist oder ob eine Bewegung zu hohe Kräfte erzeugt. Bei manchen Tätigkeiten sind zudem Erfahrungswissen und sensorische Hinweise entscheidend, die sich nur schwer in explizite Regeln übersetzen lassen.
Simulation reicht nicht aus
Nordmann veranschaulichte diese Grenze am Beispiel des Schweißens. Ein erfahrener Schweißer kann unter Umständen am Geräusch erkennen, ob eine Schweißnaht gelingt, ohne die Kriterien dafür vollständig beschreiben zu können. Für die Simulation oder das Training eines Roboters mit synthetischen Daten stellt dieses implizite Wissen jedoch eine Herausforderung dar. Eine Möglichkeit besteht darin, den Experten die Tätigkeit vorführen zu lassen und die dabei entstehenden Daten für das Training zu nutzen.
Zu berücksichtigen sind auch der verfügbare Bauraum und der Energieverbrauch. Ein humanoider Roboter muss Rechner, Sensoren, Antriebe und Energieversorgung auf engem Raum integrieren. Gleichzeitig muss er dynamisch stabil bleiben und Bewegungen mit hoher zeitlicher Präzision ausführen. Die Anforderungen an Geschwindigkeit und Determinismus sind deshalb regelmäßig andere als bei einem Fahrzeug.
Die Übertragung von Automotive-Technologie ist folglich keine einfache Übernahme bestehender Lösungen. Sie erfordert eine Anpassung an andere Bewegungsabläufe, Aufgabenprofile und Interaktionsformen.
Sicherheit und Validierung: Gemeinsamkeiten nutzen, Unterschiede berücksichtigen
Die Automobilindustrie verfügt über umfangreiche Erfahrungen in den Bereichen funktionale Sicherheit, Systemvalidierung und Beherrschung komplexer Wechselwirkungen. Standards wie ISO 26262 und die dazugehörigen Entwicklungsprozesse bieten hier wichtige Anknüpfungspunkte. Sie lassen sich jedoch nicht ohne Weiteres auf sämtliche Robotikanwendungen übertragen.
Bosch-CTO Mathias Krinner formulierte die Herausforderung als Balanceakt zwischen bewährtem Know-how und der hohen Entwicklungsgeschwindigkeit der Robotik. Die Branche müsse ihre „Automobil-DNA“ nutzen und zugleich mit den Anforderungen eines dynamischen Marktes Schritt halten.
Zu den übertragbaren Methoden gehören systematische Gefährdungsanalysen, Redundanz, Diversität, Fehlerüberwachung und die nachvollziehbare Verifikation sicherheitsrelevanter Funktionen. Ergänzt werden müssen sie jedoch um Verfahren, die mit lernenden Systemen und wechselnden Aufgaben umgehen können.
Riccardo Mariani, VP of Industry Safety bei Nvidia, betonte, dass die Grundprinzipien des Safety Engineering weiterhin gelten: „Vielfalt, Überwachung, Validierung und Nachweis“. KI bringe zusätzliche Herausforderungen mit sich, könne aber auch bei der Analyse von Randfällen helfen. Voraussetzung ist ein mehrschichtiger Ansatz, der Hardware, Software und Algorithmen ebenso berücksichtigt wie Training, Verifikation, Validierung und Inferenz.
Die Quantifizierung von Unsicherheit ist besonders wichtig. Entwickler müssen nachvollziehen können, in welchen Situationen ein KI-Modell belastbare Ergebnisse liefert und wo dessen Grenzen liegen. Für sicherheitsrelevante Anwendungen reicht es nicht aus, wenn ein System im Durchschnitt gut funktioniert. Es muss auch unter seltenen, aber kritischen Bedingungen angemessen reagieren.
Dafür sind Simulation und synthetische Daten unverzichtbar. Sie ermöglichen es, eine große Anzahl von Szenarien zu untersuchen, seltene Ereignisse gezielt zu erzeugen und Systemreaktionen reproduzierbar zu bewerten. Auch Mariani unterstrich allerdings, dass die Diskrepanz zwischen Simulation und Realität kontrolliert werden muss. Die simulierte Welt muss die für die Sicherheitsbewertung relevanten Eigenschaften der realen Welt ausreichend genau abbilden.
Dies ist bei humanoiden Robotern besonders anspruchsvoll, da sich viele Tätigkeiten nur unvollständig formalisieren lassen. Simulationen sollten deshalb überall dort eingesetzt werden, wo Aufgaben und Erfolgskriterien ausreichend beschrieben werden können. Reale Demonstrationen, Daten aus dem Betrieb und kontrollierte Tests bleiben jedoch notwendig, wenn sich relevante Eigenschaften nicht vollständig modellieren lassen.
Ein gemeinsamer Entwicklungsansatz für Fahrzeuge und Roboter sollte demnach Simulation, reale Erprobung, kontinuierliche Validierung und klar definierte Einsatzgrenzen verbinden. Das Ziel ist nicht die größtmögliche KI-Freiheit, sondern ein nachweisbar zuverlässiges Verhalten innerhalb eines kontrollierten Betriebsbereichs.
Die Automobilindustrie als Skalierungspartner
Aus Sicht der Roboterbranche liegt der vielleicht größte Vorteil der Automobilbranche nicht in einzelnen Technologien, sondern in ihrem industriellen Ökosystem. Über Jahrzehnte hinweg hat sie Strukturen geschaffen, um komplexe Produkte mit hohen Qualitätsanforderungen in großen Stückzahlen herzustellen, weltweit zu vertreiben und über lange Zeiträume hinweg zu warten.
Dazu gehören standardisierte Entwicklungsprozesse, die Qualifizierung von Lieferanten, die Produktionsplanung, das Qualitätsmanagement, die Ersatzteilversorgung und der Aftermarket. Diese Kompetenzen werden entscheidend sein, wenn humanoide Roboter den Schritt von Pilotprojekten zu einem breiten industriellen Einsatz machen sollen.
Nordmann wies auf die besondere Erfahrung der Automobilindustrie hin, Millionen komplexer Geräte in reale Anwendungen zu integrieren. Die Robotikunternehmen müssen nicht nur die Produktion hochfahren, sondern auch die Wartung, Logistik, Reparatur und das Recycling großer Flotten beherrschen.
Die Anforderungen sind bereits bei der Produktion sichtbar. Pillin schilderte, dass Robotik-OEMs Schwierigkeiten haben können, Komponenten in geeigneter Qualität zu beschaffen, Nachfrageschwankungen zu bewältigen und eine zuverlässige Lieferkette aufzubauen. Hier kann die Automobilindustrie mit ihren Erfahrungen in den Bereichen Einkauf, Fertigung und Lieferantenmanagement Unterstützung bieten.
Allerdings wäre es falsch, die Prozesse des Fahrzeugbaus eins zu eins zu übertragen. Die Robotik entwickelt sich schneller, die Märkte sind volatiler und die Stückzahlen können zunächst deutlich geringer ausfallen oder stark schwanken. Komplexe, langwierige Produktionshochläufe und starre Prozesse können dann zum Wettbewerbsnachteil werden. Gefragt sind daher Fertigungssysteme, die Qualität und Skalierbarkeit mit Agilität und Kostendisziplin verbinden.
Für den Einsatz humanoider Roboter in industriellen Fertigungen muss auch die Interoperabilität zwischen Produkten unterschiedlicher Hersteller bedacht werden. Pillin betonte, dass industrielle Anwender nicht von einem einzigen Roboteranbieter abhängig sein möchten. Unterschiedliche Systeme müssen sich daher in bestehende Produktionsumgebungen integrieren lassen. Offene Schnittstellen, interoperable Komponenten und belastbare Integrationskonzepte sind die Grundlage für einen Markt, auf dem mehrere Anbieter nebeneinander bestehen können. Dies ist insbesondere für den Hochlauf wichtig, wenn humanoide Roboter – wie von Pillin erwartet – zuerst in größeren Stückzahlen in Fertigungsumgebungen eingesetzt werden.
Schäfer sieht die gesamte Wertschöpfungskette in der Verantwortung, Innovation durch Standardisierung voranzutreiben und die Herausforderungen in den Bereichen KI, Hardware, Software und Systemoptimierung gemeinsam zu lösen. Ein einzelnes Unternehmen kann die komplexen Anforderungen autonomer Systeme nicht allein bewältigen.
Europa muss Innovationen in skalierbare Unternehmen überführen
Die Beiträge der Veranstaltung zur Frage nach Europas Wettbewerbsfähigkeit waren bemerkenswert eindeutig: Es fehlen nicht grundsätzlich wissenschaftliche Kompetenzen, Ingenieure oder Unternehmensgründungen. Die Schwierigkeiten liegen vielmehr darin, aus vielversprechenden Technologien international erfolgreiche Unternehmen zu entwickeln.
Hermann Hauser, Mitgründer und Venture Partner von Amadeus Capital Partners, brachte die Problematik auf den Punkt: „Unser großes Problem sind die Scale-ups.“ Zwar verfügt Europa über gute Universitäten und eine leistungsfähige Start-up-Szene, doch für die nächste Wachstumsphase fehlen häufig ausreichend große Finanzierungsrunden und die enge Zusammenarbeit zwischen jungen Technologieunternehmen und etablierten Industriekonzernen.
Wenn europäische Start-ups im Erfolgsfall von außereuropäischen Unternehmen übernommen werden, kann zwar ein wirtschaftlicher Erfolg für Gründer und Investoren entstehen. Die langfristige Wertschöpfung, die Kontrolle über Plattformen und der Aufbau globaler Marktpositionen finden jedoch bisher kaum in Europa statt. Für autonome Systeme ist das besonders relevant, da Hardware, Software, Daten, Fertigung und Service zusammenwirken müssen.
Young Sohn, unter anderem Chairman des Advisory Boards von Samsung Semiconductor und Chairman von Harman International, betonte die Bedeutung globaler Ambitionen, Geschwindigkeit und erfahrener Kapitalgeber. Für Deep-Tech-Unternehmen reicht es nicht, technologisch gut zu sein. Sie müssen auch die Fähigkeit entwickeln, ein Produkt schnell zu industrialisieren, große Kunden zu gewinnen und international zu skalieren. Voraussetzung dafür ist, dass das Unternehmen bzw. das Produkt führend ist: „Im Deep-Tech-Bereich interessiert sich niemand für die Nummer zwei. Es geht nur um die Nummer eins.“
Um solche Unternehmen hervorzubringen, braucht Europa bessere Finanzierungsbedingungen. Sophia Kircher, Mitglied des Europäischen Parlaments, sprach sich dafür aus, europäische Innovationen in wirtschaftliche Stärke umzuwandeln und Kapital für europäische Technologieunternehmen attraktiver zu machen.
Regulierung ist dabei weder ausschließlich Hindernis noch Selbstzweck. Autonome Fahrzeuge und humanoide Roboter benötigen nachvollziehbare Anforderungen an Sicherheit und Zulassung. Problematisch wird es jedoch, wenn Unternehmen mit unterschiedlichen nationalen Verfahren konfrontiert sind und erfolgreiche Tests nicht ohne Weiteres auf andere Märkte übertragen können. Kircher bezeichnete die europäische Regulierung deshalb als „zweischneidiges Schwert“. Einerseits sei der gemeinsame Rechtsrahmen ein Vorteil, andererseits bestehe das Risiko, dass in der Praxis weiterhin 27 unterschiedliche Märkte entstünden.
Europa braucht daher verlässliche Regeln, schnellere Test- und Zulassungswege sowie eine bessere Abstimmung zwischen nationaler und europäischer Ebene. Das Ziel muss darin bestehen, Sicherheit und Innovationsgeschwindigkeit miteinander zu verbinden, statt sie als Gegensätze zu behandeln.
The Autonomous als domänenübergreifende Plattform für Zusammenarbeit
Branchenübergreifende Netzwerke können eine zentrale Rolle übernehmen. Durch die Erweiterung von „The Autonomous” auf die Robotik sollen Akteure zusammengebracht werden, die bisher teilweise in getrennten Ökosystemen gearbeitet haben. Dazu zählen Halbleiterhersteller, Automobilzulieferer, Softwareunternehmen, Robotik-OEMs, Forschungseinrichtungen und Investoren.
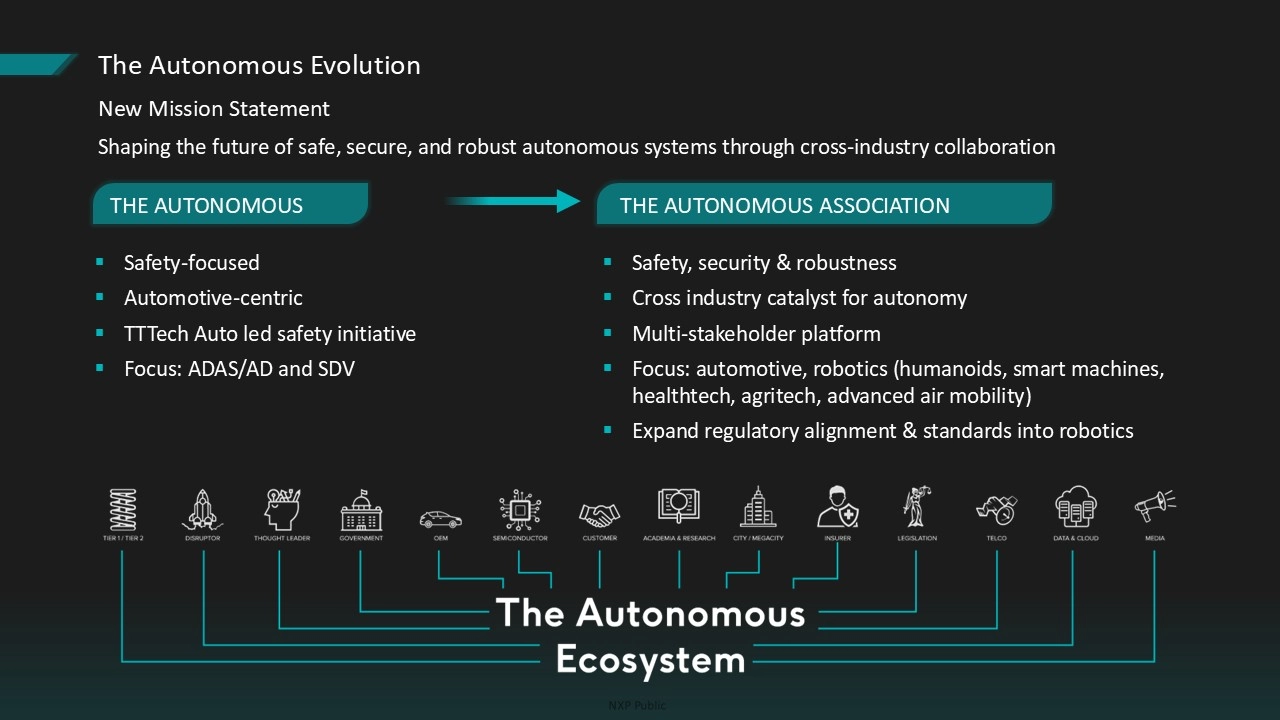
The Autonomous Evolution_slide: Der Industrieverband „The Autonomous – Global Platform for Safe Autonomous Systems and Robotics“, der von NXP, TrustMotion, Infineon, Qualcomm und TTTech gegründet wurde, baut als unabhängige und offene Multi-Stakeholder-Organisation auf die Erfolge der ursprünglich von TTTech gegründeten Initiative „The Autonomous“ auf und setzt deren Arbeit mit erweitertem Fokus fort. Damit entsteht eine neutrale Plattform für die Zusammenarbeit in den Bereichen Automobil, Robotik, industrielle Automatisierung und anderen Bereichen autonomer Systeme. © The Autonomous
Georg Kopetz CEO von TTTech betonte, dass es darum gehe, vorhandene Fähigkeiten schneller in die Praxis umzusetzen. „Kein einzelnes Unternehmen kann das alleine schaffen“, lautete seine zentrale Botschaft. Dabei ist Kooperation nicht nur eine Frage des Austauschs technischer Erkenntnisse. Sie kann auch dazu beitragen, Standards zu entwickeln, Schnittstellen zu harmonisieren, Testmethoden zu teilen und gemeinsame Geschäftsmodelle zu ermöglichen.
Ein weiteres Potenzial liegt in hybriden Architekturen, die KI mit deterministischen Regeln und Simulationen verbinden. Reger sieht darin die Möglichkeit, den Aufwand für Simulationen zu reduzieren und sich auf relevante Szenarien zu konzentrieren. Europa könnte Wertschöpfung generieren, wenn es gelingt, geeignete Toolchains für solche Architekturen zu entwickeln.
Damit daraus ein Wettbewerbsvorteil entsteht, müssen Forschungsergebnisse jedoch in Produkte, Kundenaufträge und Umsätze münden. Kopetz formulierte es unternehmerisch: Es gehe darum, vom Konzept über Proofs of Concept möglichst schnell zur tatsächlichen Implementierung zu gelangen. Technologie allein schafft noch keinen industriellen Markt.
Vom technologischen Potenzial zur Serie
Die Entwicklung autonomer Fahrzeuge und humanoider Roboter verläuft nicht auf identischen Pfaden. Fahrzeuge profitieren von klar definierten Fahraufgaben sowie etablierten Entwicklungs- und Zulassungsprozessen. Humanoide Roboter müssen dagegen eine größere Vielfalt physischer Tätigkeiten in wechselnden Umgebungen beherrschen. Entsprechend hoch sind die Anforderungen an taktile Wahrnehmung, Manipulation und Anpassungsfähigkeit.
Beiden Feldern gemein sind die Notwendigkeit einer belastbaren Sicherheitsarchitektur, die Kombination von KI und deterministischer Steuerung sowie der hohe Aufwand für Validierung und Absicherung. Ebenso gemeinsam ist die industrielle Herausforderung, komplexe Systeme nicht nur funktionsfähig, sondern auch zuverlässig, wirtschaftlich und in ausreichender Stückzahl bereitzustellen.
Für Europa ergibt sich daraus eine konkrete Agenda: Kompetenzen aus dem Automotive-Bereich in den Bereichen Architektur, funktionale Sicherheit, Lieferkettenmanagement und Serienfertigung müssen gezielt in die Robotik übertragen werden, ohne die spezifischen Anforderungen der Robotik zu ignorieren. Gleichzeitig sind offene Kooperationen, skalierbare Produktionskonzepte, ausreichendes Wachstumskapital und regulatorische Rahmenbedingungen, die Tests und Markteinführung erleichtern, notwendig.
Dabei ist die Verbindung von technischer Exzellenz und unternehmerischer Umsetzung entscheidend. Ein Roboter, der im Labor beeindruckende Fähigkeiten zeigt, ist noch kein serienreifes Produkt. Er muss seine Aufgaben im realen Betrieb zuverlässig erfüllen, sich wirtschaftlich herstellen lassen, mit anderen Systemen zusammenarbeiten und über seinen gesamten Lebenszyklus hinweg betreut werden können.
„The Autonomous” kann als branchenübergreifende Plattform dazu beitragen, diese Voraussetzungen gemeinsam zu schaffen. Der Erfolg wird sich jedoch nicht an der Zahl der Konferenzen oder der Qualität einzelner Demonstratoren messen lassen, sondern daran, ob aus europäischem Know-how wettbewerbsfähige Produkte und global erfolgreiche Unternehmen entstehen. Die technologische Grundlage ist vorhanden. Die entscheidende Aufgabe besteht nun darin, daraus schneller und konsequenter industrielle Wertschöpfung zu generieren. (jr)