In dem Fachbeitrag „Beschleunigte Validierung von Fahrerassistenzsystemen durch Mixed Reality“ wird eine Testumgebung präsentiert, die reale Fahrzeugbewegungen mit virtuellen Verkehrsteilnehmern kombiniert. Dadurch ist es möglich, Tests zur Absicherung von ADAS-Funktionen reproduzierbar, sicher und wirtschaftlich durchzuführen.
Durch die Kopplung realer Fahrzeugbewegungen mit virtuellen Verkehrsteilnehmern und Infrastrukturelementen entsteht eine Mixed-Reality-Testumgebung, die Realitätsnähe mit hoher Kontrollierbarkeit verbindet.
Nach einleitenden Worten zur Bedeutung von virtuellen Tests im Allgemeinen und ViL-Methoden im Besonderen stellen die Autoren Jan Oberst und Henning Kemper von IPG Automotive, Michael Pohl von der Hochschule Kempten und Adrian Günther von MdynamiX die Architektur der Mixed-Signal-ViL-Testumgebung vor, deren Herz die Simulationssoftware CarMaker bildet. Die dynamischen Bewegungen übernimmt ein Fahrroboter SFPHybrid von Stähle.
Es folgt ein Abschnitt, in dem die Herausforderungen aufgezeigt werden, die ein Mixed-Signal-ViL-Testsystem erfüllen muss, um in der Validierung und Homologation eingesetzt werden zu können.
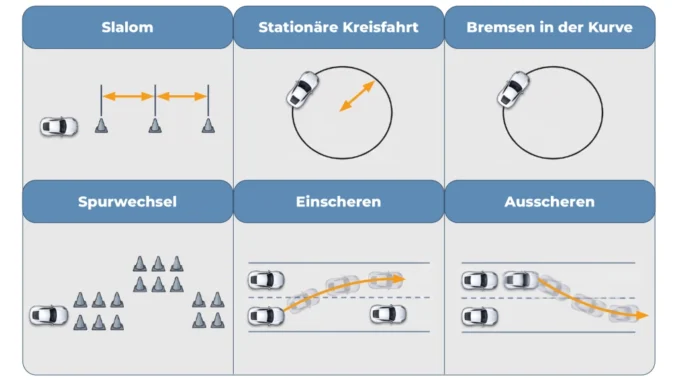
In den folgenden beiden Abschnitten wird auf den Umfang und die Durchführung der Tests eingegangen, mit denen das Konzept validiert wurde. Dazu gehören das Ein- und Ausscheren (Cut-in and Cut-out Maneuvers), der doppelte Spurwechsel (Double-Lane Change), Slalom sowie stationäre und dynamische Kurvenfahrten. Dabei wurden Schwarmtests durchgeführt, bei denen reale und virtuelle Fahrzeuge kombiniert wurden.
Bevor die Autoren die Ergebnisse des Proof of Concept zusammenfassen, arbeiten sie in einem eigenen Abschnitt die Vorteile der Mixed-Reality-Methode gegenüber konventionellen Testansätzen heraus. Dazu zählen höhere Reproduzierbarkeit, die sichere Durchführung potenziell gefährlicher Szenarien sowie ein reduzierter Personal-, Zeit- und Materialaufwand. (jr)