Das Whitepaper von Keysight befasst sich mit den technischen Herausforderungen bei der Entwicklung und Validierung hochautomatisierter und vollautonomer Fahrzeuge und wie sich die Lücke zwischen realen Verkehrssituationen und softwarebasierten Simulationen schließen lässt.
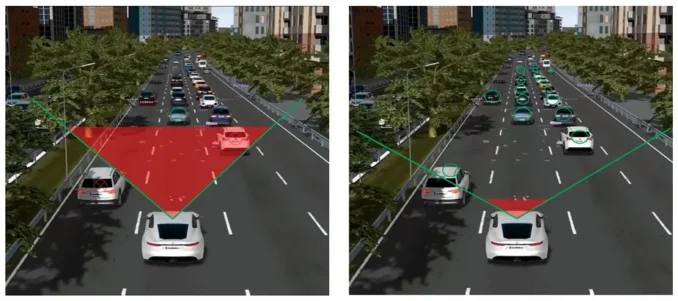
Eine zentrale Herausforderung sieht das Whitepaper im Training und in der Validierung von Algorithmen für Fahrerassistenzsysteme und autonomes Fahren unter realitätsnahen Bedingungen. Dafür müssen Radar-, Lidar- und Kamerasensoren sowie die zugehörige Erkennungssoftware zuverlässig mit unterschiedlichen Verkehrssituationen umgehen können. Keysight beschreibt verschiedene technologische Ansätze, mit denen sich Testabdeckung und Reproduzierbarkeit verbessern lassen. Ein Schwerpunkt liegt auf der Simulation realistischer Radarszenarien im Labor. Der Radar Scene Emulator (siehe Bild) soll dabei Verkehrssituationen kontrolliert erzeugen und die Bewertung der ADAS-Funktionalität unterstützen.
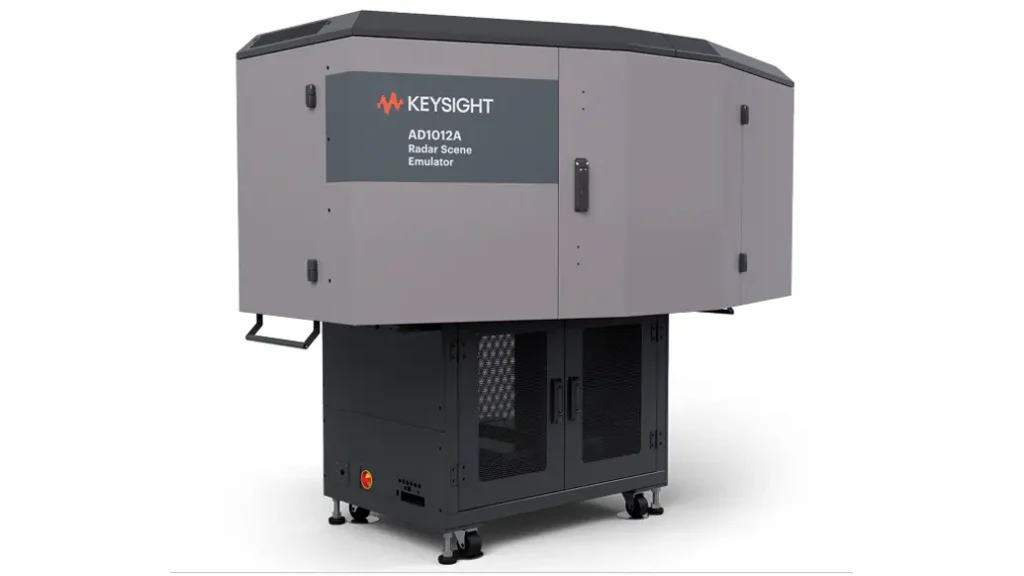
Radar Scene Emulator AD1012A von Keysight. (© Keysight Technologies)
Für Entwickler bietet der Ansatz konkrete Vorteile: Verkehrssituationen lassen sich gezielt verändern und wiederholen, ohne die Randbedingungen einer realen Testfahrt zu variieren. Dadurch können Entwickler beispielsweise Algorithmenänderungen unter identischen Bedingungen vergleichen, Fehler gezielt reproduzieren und das Verhalten der Sensorik bei definierten Abständen, Geschwindigkeiten oder Objektkonstellationen untersuchen. Kritische und seltene Szenarien können zudem frühzeitig im Entwicklungsprozess getestet werden. Dies erleichtert die Fehlersuche und unterstützt eine schrittweise Absicherung von Sensor- und ADAS-Funktionen.
Das Whitepaper beschreibt damit einen Entwicklungsansatz, der Simulation, Labortests und reale Erprobung miteinander verbindet und so eine höhere Testabdeckung und eine systematischere Validierung von Sensorsystemen und Algorithmen für zukünftige autonome Fahrzeuge ermöglicht. (oe)