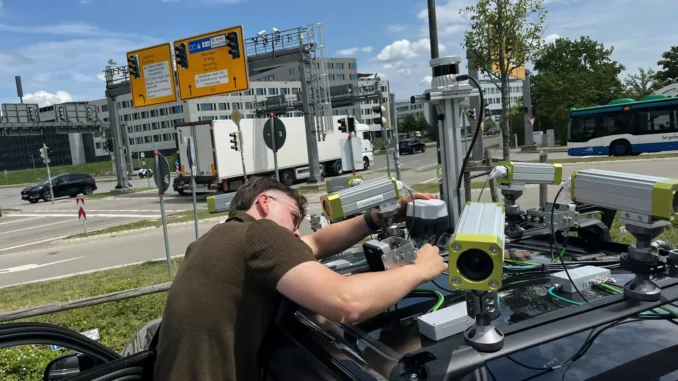
Forschende der Technischen Universität München (TUM) und der BMW Group haben ein KI-System entwickelt, das Sensordaten aus Fahrzeugen, Ampeln und Schilderbrücken zu einem digitalen Abbild der Verkehrssituation zusammenführt. Innerhalb von weniger als 100 Millisekunden erstellt das System ein aktualisiertes Lagebild und leitet daraus Verkehrsempfehlungen ab.
Dafür verarbeitet die künstliche Intelligenz Daten von Kameras, Radar- und Lidarsensoren aus unterschiedlichen Perspektiven. Sie erfasst Verkehrsteilnehmer nach Angaben der Forschenden mit einer Genauigkeit von bis zu zehn Zentimetern und prognostiziert fortlaufend deren Bewegungen. Sensoren, deren Messqualität etwa durch Verschmutzung, Verdeckung oder Fehlkalibrierung beeinträchtigt ist, können bei der Zusammenführung ausgeschlossen werden. Das digitale Verkehrsmodell soll Fahrende auch über Bereiche informieren, die von den eigenen Fahrzeugsensoren nicht einsehbar sind. Dadurch könnten potenzielle Gefahren, etwa durch plötzlich auftauchende Fußgänger oder Radfahrer, früher erkannt werden.
Eine weitere Anwendung sehen die Forschenden bei Baustellen. Dort verändert sich die Verkehrsführung häufig, während digitale Karten nicht immer aktuell sind. Zusätzliche Kameras an Ampeln oder Masten könnten neue Informationen erfassen und über das digitale Lagebild an Fahrzeuge übermitteln. Die technische Herausforderung liegt insbesondere darin, große Datenmengen mit unterschiedlichen Aktualisierungsraten und wechselnden Sensorpositionen in Echtzeit zusammenzuführen. Für die Datenfusion in verteilten Systemen und die Neukartierung von Baustellen haben die Forschenden bereits Patente eingereicht. (oe)