Bestehende Fahrerassistenzsysteme können Unfälle verhindern oder deren Folgen durch Bremsmanöver mindern. Im Projekt VIRTUS untersuchen das Fraunhofer EMI, die TU Berlin und die TU Chemnitz, inwieweit sich Verletzungen durch die Ausführung zusätzlicher, gezielter Lenkmanöver in Situationen, in denen eine Kollision unvermeidbar ist, minimieren lassen.
VIRTUS baut auf den Erkenntnissen des Vorgängerprojekts ATTENTION auf. In einer virtuellen Testumgebung zeigten die Forscherinnen und Forscher am Beispiel von zu Fuß oder mit dem Fahrrad unterwegs Personen, dass sich Verletzungsrisiken mit einem gezielten Lenk- und Bremseingriff reduzieren lassen. In den kommenden drei Jahren prüft das Konsortium im Projekt VIRTUS, ob dies auch unter realitätsnahen Bedingungen zuverlässig funktioniert.
Im Zentrum steht ein Algorithmus, der aus Sensordaten, Fahrzeugbewegung und der vorhergesagten Bewegung des VRUs in sehr kurzer Zeit eine Fahrstrategie berechnet, welche das Verletzungsrisiko minimiert.
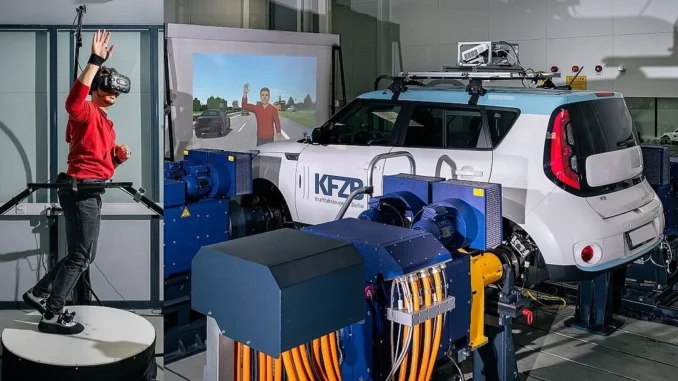
Für die Tests wird ein hochvernetzter Prüfstandverbund aus vier ineinandergreifenden Systemen genutzt. Beim Vehicle-in-the-Loop (ViL) fährt ein reales Fahrzeug auf einem Prüfstand, während die Umgebung – etwa herannahende Personen – virtuell simuliert und dem Fahrzeug in Echtzeit zurückgespielt wird. Der PiL-Prüfstand (Pedestrian-in-the-Loop) ermöglicht es, sich zu Fuß interaktiv durch dieselbe virtuelle Verkehrsszene zu bewegen und diese aus der Sicht eines Fußgängers oder einer Fußgängerin wahrzunehmen. Der Driver-in-the-Loop (DiL) bindet eine reale Fahrerin oder einen realen Fahrer in das System ein, sodass auch menschliches Reaktionsverhalten am Steuer berücksichtigt werden kann. Durch die Kopplung aller drei Komponenten lassen sich Unfallsituationen und das Zusammenspiel der am Verkehr Beteiligten realitätsnah nachbilden und untersuchen – gefahrlos und unter Einhaltung strenger ethischer Vorgaben.
Über die Erprobung der konkreten Fahrfunktion hinaus verfolgt VIRTUS ein weiteres Ziel: Die entwickelten Testmethoden und ethischen Leitlinien sollen künftig auch für andere automatisierte Fahrsysteme nutzbar sein. Damit leistet das Projekt einen Beitrag zur sicheren Entwicklung und Erprobung automatisierter Fahrzeugtechnik in Deutschland. (jr)